Cobot ReBeL incl. séptimo eje | 7 DOF | 1500mm | 2kg
Variantes: 1000 mm
Cobot ReBeL con séptimo eje para una automatización ampliada
Este paquete todo en uno combina el cobot ReBeL (4, 5 o 6 DOF) con un séptimo eje: un eje lineal de correa dentada drylin® ZLW-20200 con hasta 3.000 mm de carrera. El sistema permite un alcance de hasta 5.800 mm (según la configuración), una carga útil de 2 kg y una repetibilidad de ±1 mm.
Se controla mediante igus® Robot Control con integración directa en el bus CAN. El séptimo eje se puede sincronizar con el robot como eje externo. Protocolos compatibles: Modbus TCP/IP, ROS, CANopen, E/S digitales. Software gratuito disponible.
Aplicaciones típicas: pick & place, inspección de calidad, alimentación de máquinas, manipulación de piezas grandes o de varias estaciones. Ideal para pymes, fabricación, logística y automatización de laboratorio.
Nuestros destacados
¡El pack de 7.º eje para el igus ReBeL!
Amplíe el espacio de trabajo de su ReBeL en un instante. Con nuestro 7.º eje, de uso individual y flexible, puede aumentar el radio de acción de su ReBeL hasta 5.800 mm (según diseño técnico). Tanto en montaje elevado como horizontal, ambas opciones son posibles gracias a nuestro eje de correa dentada drylin® ZLW-20200, con una larga vida útil y sin mantenimiento. Gracias a nuestros plásticos de optimización tribológica, no es necesaria lubricación adicional.
Control
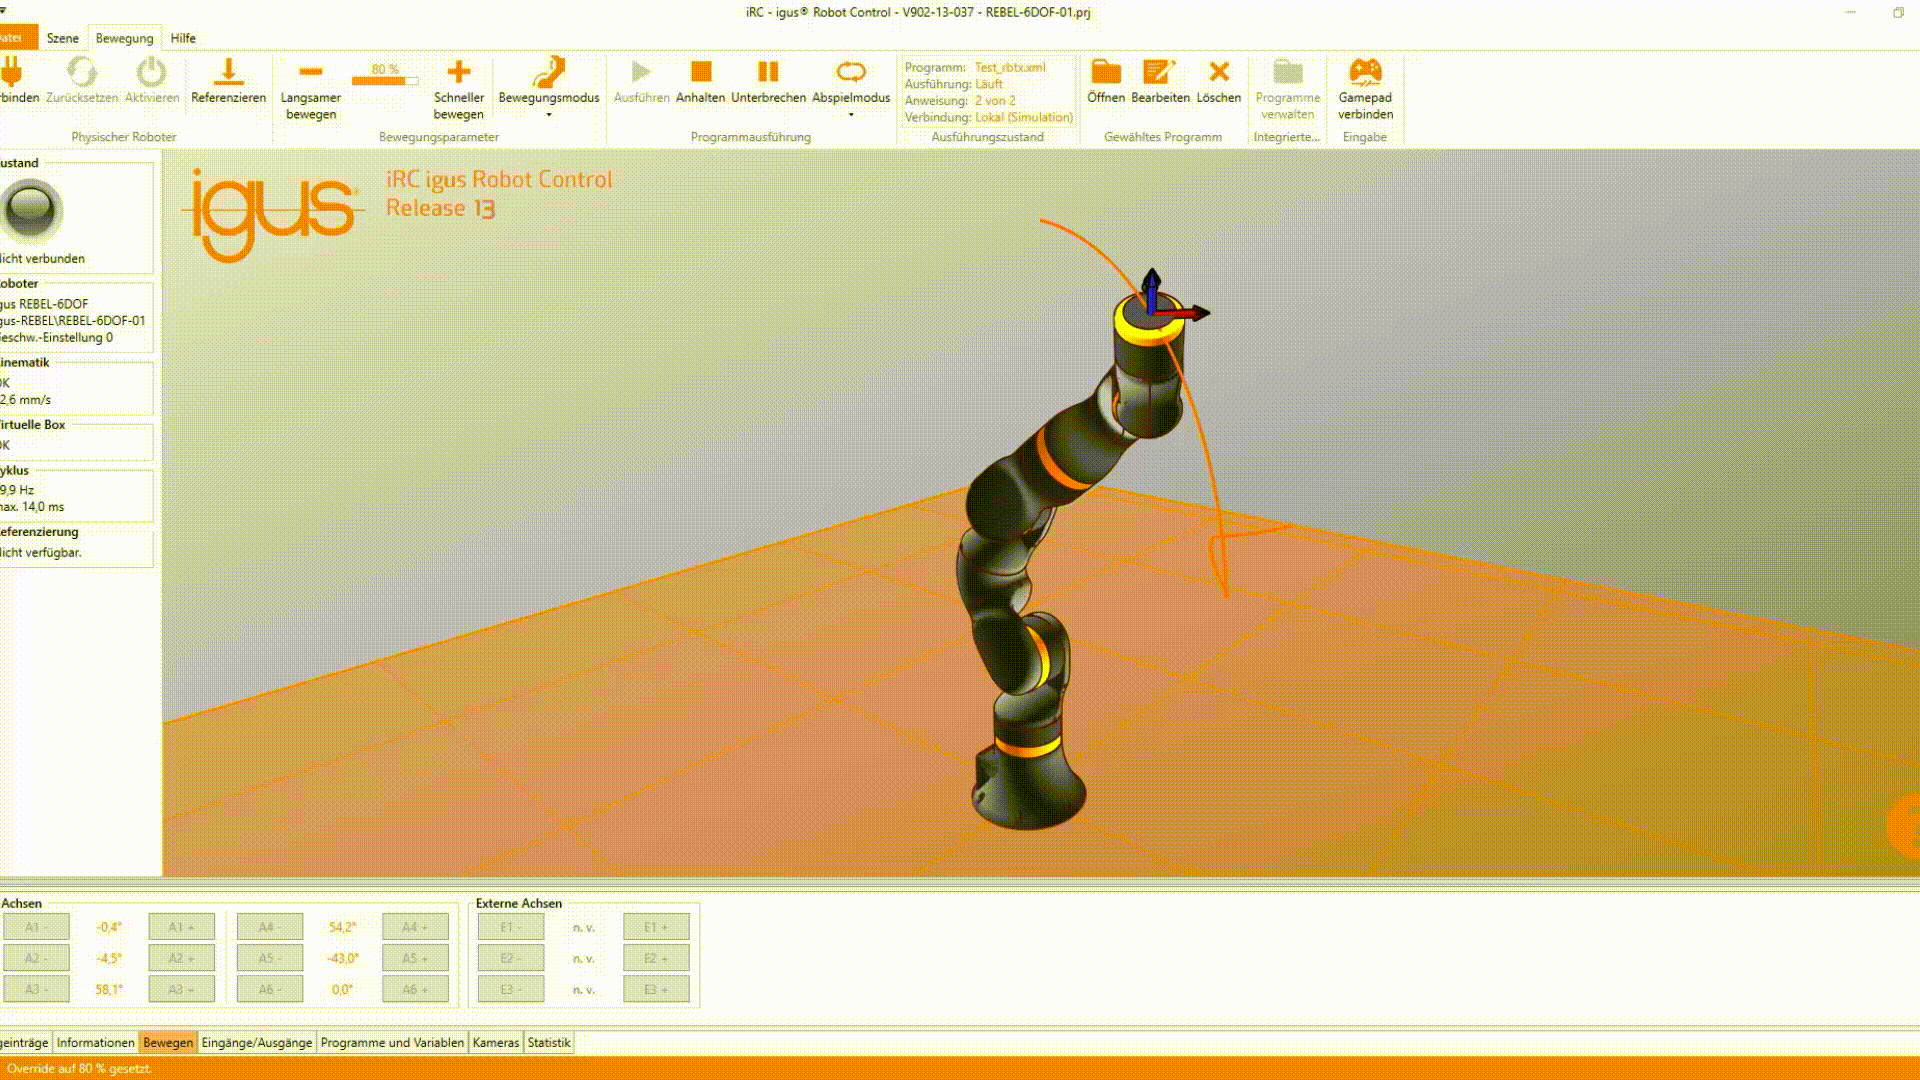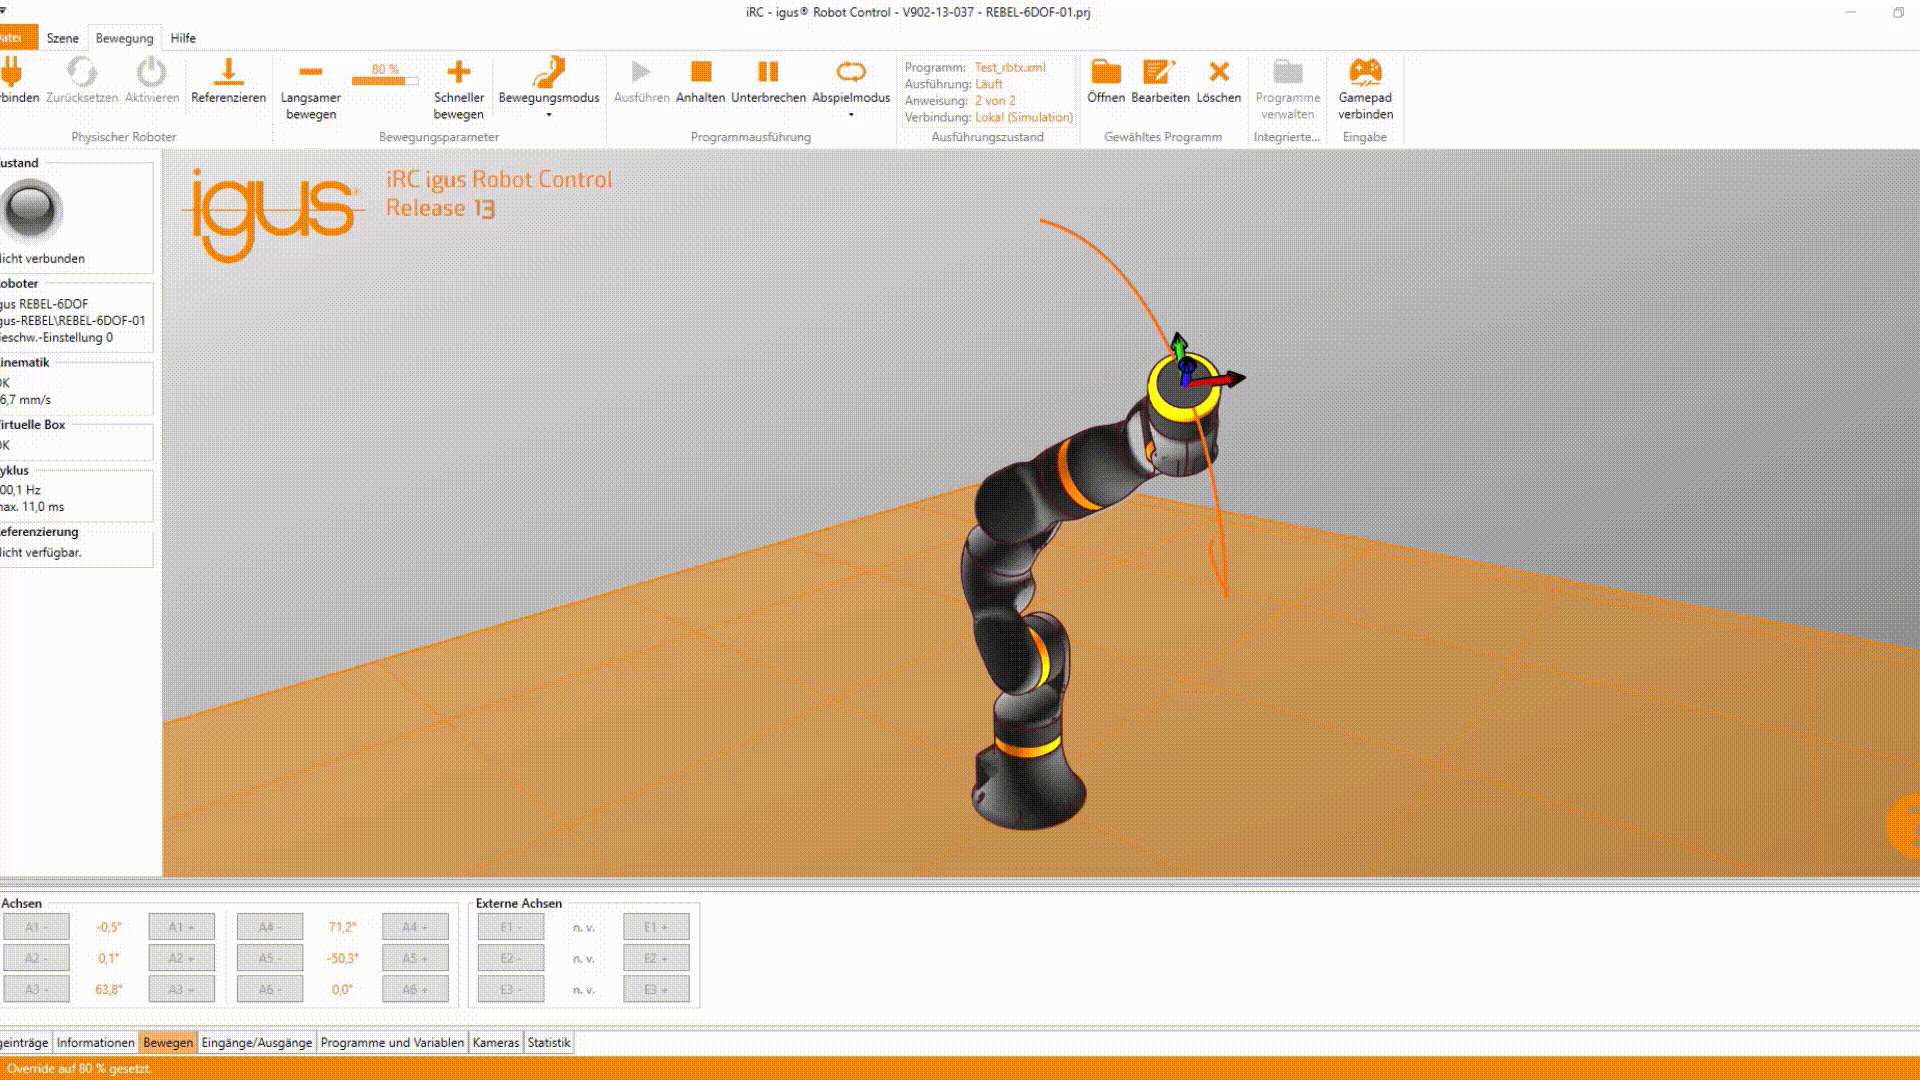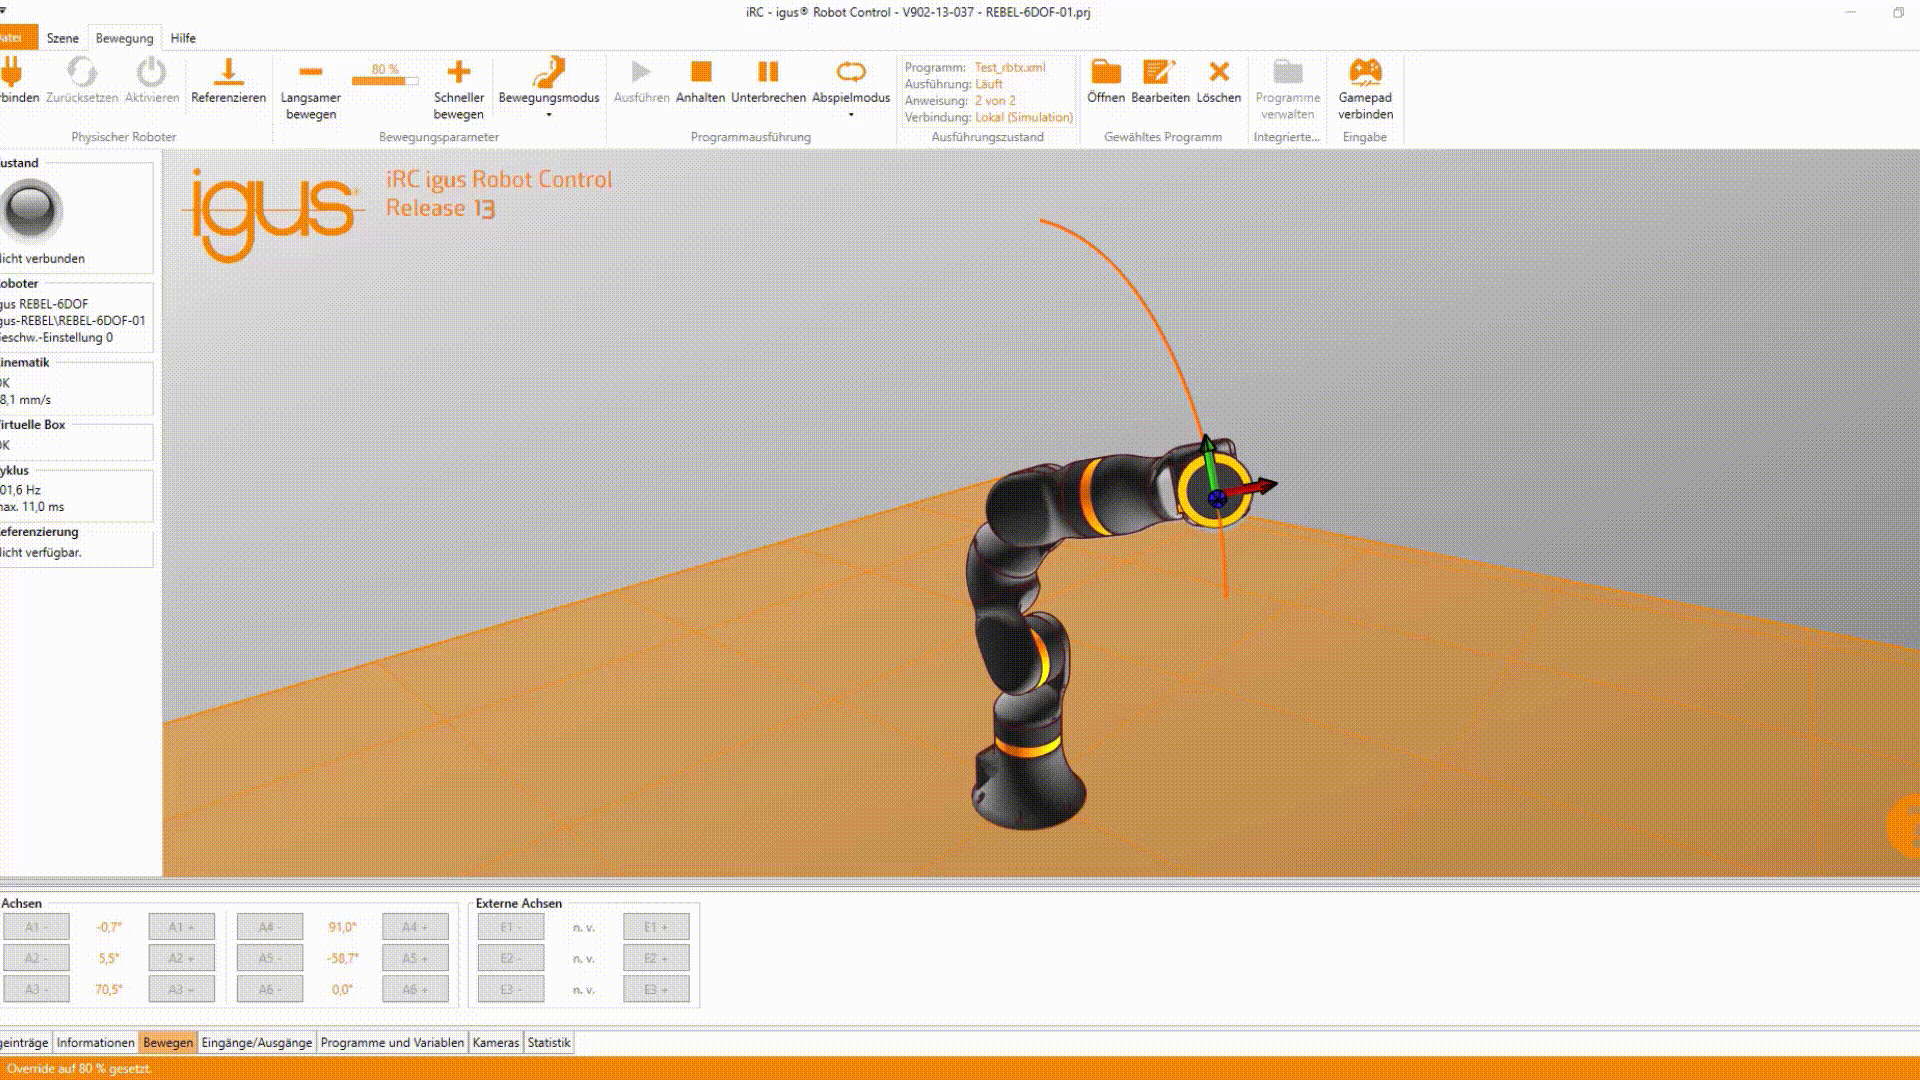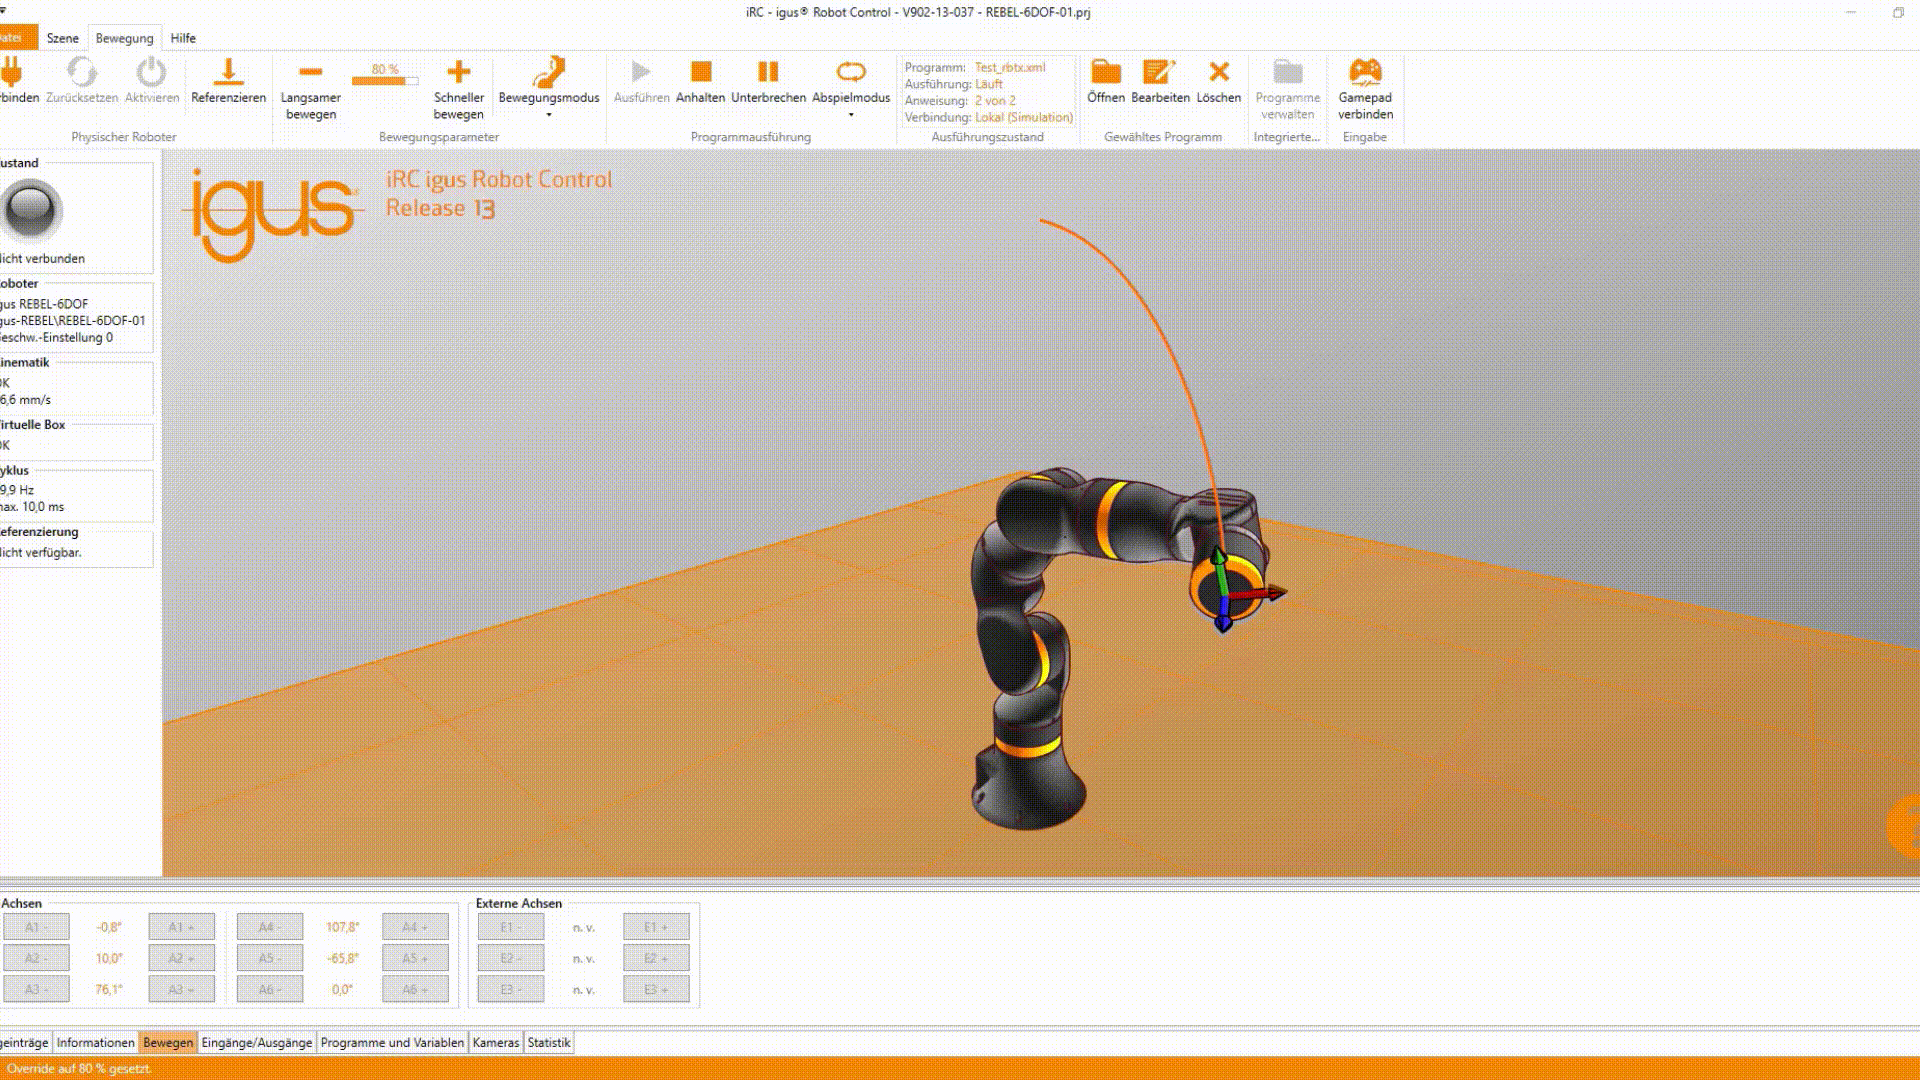
La nueva caja de control permite controlar el 7.º eje directamente a través del igus Robot Control como eje externo. Gracias a la conexión directa al bus CAN, obtiene una solución lista para conectar con la que podrá mover el 7.º eje en muy poco tiempo. El movimiento simultáneo del 7.º eje y del robot en posiciones ilimitadas también es posible gracias al control directo mediante el igus Robot Control. Puede descargar el software gratuitamente aquí: software igus® Robot Control.

Áreas de aplicación
Las aplicaciones típicas de nuestros ejes 7.º para el ReBeL son:
Aplicaciones de pick & place
Controles de calidad o verificaciones de códigos de barras en componentes grandes
Procesamiento de varias estaciones de trabajo
Procesar componentes más grandes que quedan fuera del espacio de trabajo normal del robot
Sistemas económicos creados con RBTX
Concierte una videollamada gratuita con nuestros expertos